


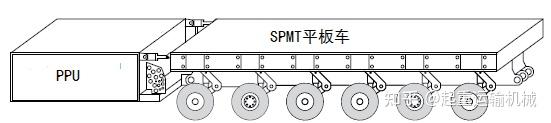
Самохідний модульний транспортер (SPMT) в основному складається з модулів різних специфікацій, оснащених силовою установкою (PPU), а також електричними, керуючими та гідравлічними системами. У ППУ розміщені такі компоненти, як дизельний двигун, вузол гідронасосу, паливний бак і панель управління; двигун приводить в дію гідравлічні насоси для генерації гідравлічної енергії, яка, у свою чергу, приводить в дію гідравлічні двигуни на кожній осі (кожне ведуче колесо забезпечує 60 кН рушійної сили), щоб рухати транспортний засіб. Крім того, PPU забезпечує гідравлічну потужність для підйому/опускання платформи, керування віссю та загального керування транспортним засобом. Конфігурація ППУ і транспортера проілюстрована на малюнку (на прикладі 6-вісної 2-х файлової установки).
Для транспортування широких вантажів транспортери можуть бути з’єднані збоку, щоб утворити блоки з трьома або більше файлами; для наддовгих вантажів їх можна з’єднати поздовжньо, щоб створити різну кількість осьових модулів — із більшим з’єднанням, що призводить до більшої вантажопідйомності. Платформа підтримує діапазон підйому 1500 мм ± 350 мм для полегшення підйому та позиціонування вантажу. Окремі одиниці транспортера можуть працювати в унісон (синхронно), поєднуючи свої системи керування, тоді як окремі осі коліс можуть обертатися незалежно в діапазоні від +100 градусів до -130 градусів. Обертаючи осі на певні кути навколо визначеного центру обертання, весь вузол транспортного засобу може здійснювати лінійне переміщення в будь-якому напрямку та виконувати поворот на 360 градусів на місці.
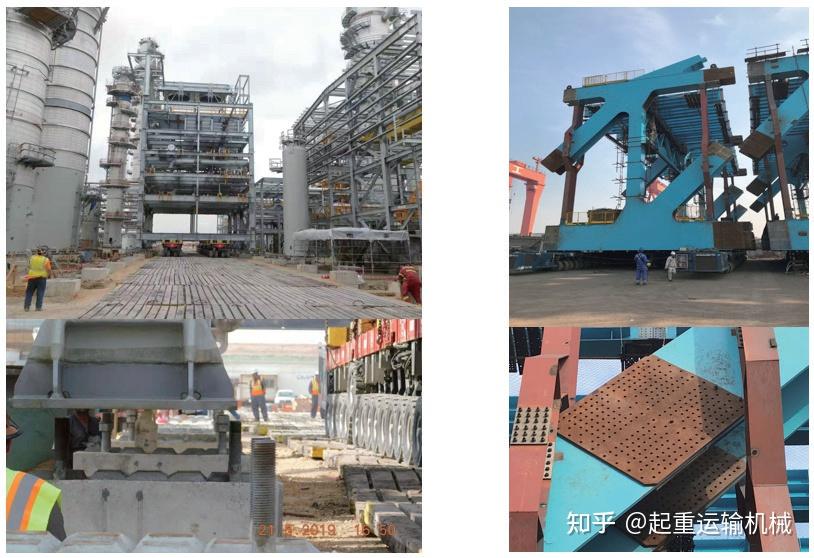
Можливість розміщення та монтажу великих модулів за допомогою СПМТ
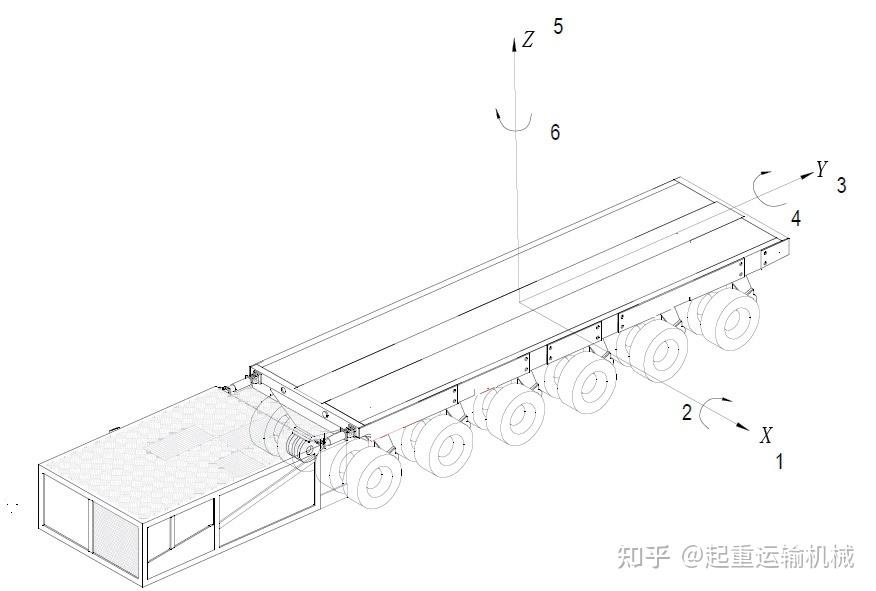
Як показано на малюнку (на прикладі 6-осьової конфігурації з 2 файлами), блок SPMT має шість ступенів свободи переміщення: переміщення вздовж осі X (DOF 1), переміщення вздовж осі Y (DOF 3) і вертикальне підйом/опускання вздовж осі Z (DOF 5); він також може виконувати нахил навколо осі X (DOF 2), кочення вздовж осі Y (DOF 4) і обертання на місці навколо осі Z (DOF 6).
2, 4 та 5 ступенів свободи: принципи роботи та керування
Як показано на малюнку вище, за допомогою системи підтримки SPMT можна досягти 2, 4 і 5 ступенів свободи з точним оперативним керуванням, що забезпечується через інтерфейс людина-машина. Гідравлічний контур опорної системи SPMT складається з подвійних ліній з кожного боку: одна подає живлення до дистального (переднього) кінця, а інша — до проксимального (заднього) кінця. Ця конфігурація забезпечує загалом чотири незалежні опорні лінії з двох сторін; кожна лінія з’єднується з певною опорною зоною, таким чином встановлюючи чотири незалежні опорні зони в площині XY, як показано на малюнку 2.
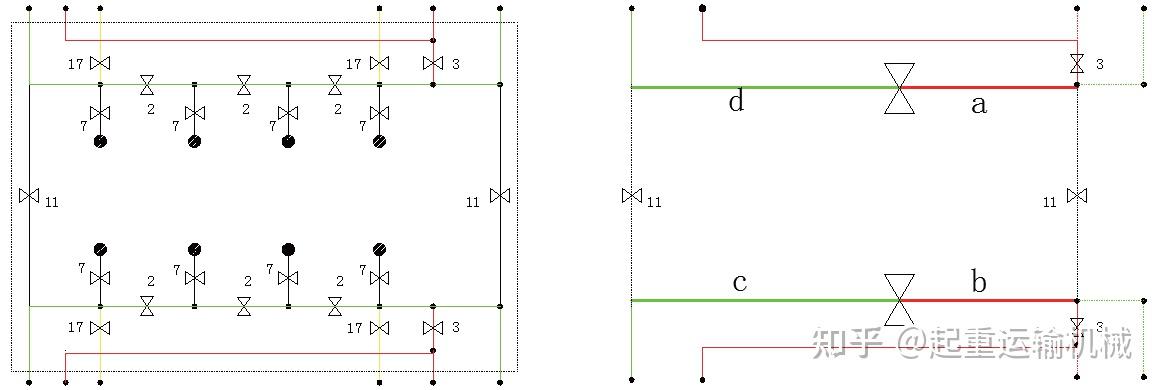
Як показано на малюнку, конфігуруючи корпуси клапанів 2, 3, 11 і 17, вузол SPMT можна розділити на чотири незалежні опорні зони (a, b, c і d); у той час як кожною зоною можна керувати незалежно, усією збіркою також можна керувати через людино-машинний інтерфейс, що дозволяє виконувати операції підйому з 5 ступенями свободи. З’єднуючи опорні зони a і b, а також c і d, вузол SPMT поділяється на передню і задню зони по осі Y; регулювання підйому в цих зонах дає змогу поздовжньо виконувати операції нахилу з 2 ступенями свободи. Подібним чином, з’єднуючи опорні зони a і d, а також b і c, вузол ділиться на ліву і праву зони вздовж осі X; Регулювання підйому в цих зонах дозволяє здійснювати бокові операції прокатки з 4 ступенями свободи.
Швидкість підйому опорної системи SPMT можна регулювати у два етапи відповідно до фактичних вимог: перший ступінь налаштовується за допомогою системи керування (регулюється від 0% до 100%), а другий ступінь регулюється за допомогою потенціометра (регулюється від 0 до 100). Теоретично швидкість підйому може бути відрегульована до нескінченно низького рівня.
Підводячи підсумок, за допомогою своєї системи підтримки SPMT забезпечує нескінченно малі підйоми/опускання, а також рухи нахилу та кочення через 2, 4 та 5 ступенів свободи, як показано на малюнку 2.
Принципи роботи та керування для 1, 3 та 6 ступенів свободи
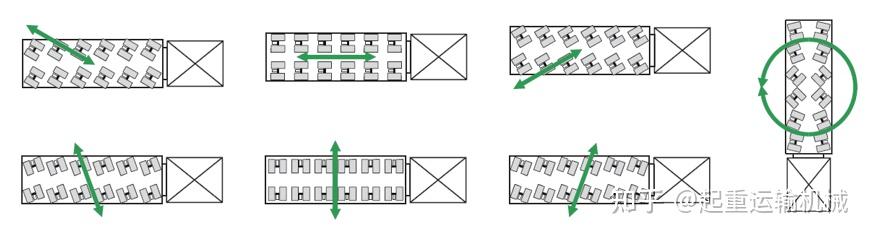
Ступені свободи (1, 3 і 6) досягаються за допомогою систем рульового керування та приводу SPMT. На малюнку показано деякі з режимів кермування SPMT, які дозволяють рухатися в будь-якому напрямку в площині XY і керувати під будь-яким кутом навколо будь-якої точки в цій площині. Ведучі колеса симетрично розподілені навколо геометричного центру платформи, а рух забезпечується гідравлічними двигунами на колісних кінцях; система розроблена для мінімізації ударів і вібрації під час роботи. Залежно від швидкості руху доступні два режими роботи: «Звичайний режим» і «Повзучий режим». У нормальному режимі оператор контролює швидкість двигуна за допомогою дросельної заслінки, щоб регулювати вихідний тиск і потік гідравлічного насоса, тим самим керуючи швидкістю гідравлічних двигунів. Режим повзучого режиму дозволяє встановлювати спеціальні параметри системного введення, забезпечуючи автоматичний рух із постійною швидкістю; теоретично швидкість повзучості може бути нескінченно низькою.
Виходячи з наведеного вище аналізу, системи підтримки, рульового управління та приводу SPMT дозволяють рухатися через усі ступені свободи з теоретично нескінченно малими швидкостями руху для кожного ступеня свободи. У поєднанні з можливістю довільного об’єднання кількох одиниць у площині XY це дозволяє встановлювати та розміщувати великомасштабні важкі модульні компоненти.
Експеримент перевірки точності позиціонування SPMT
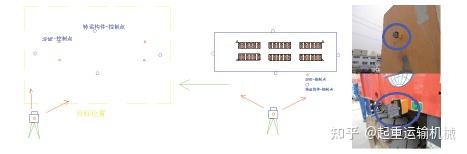
Цей перевірочний експеримент проводився на рівній бетонній поверхні з використанням 6-осьового SPMT, яким керував професійний персонал відповідно до встановлених процедур. Вимірювальна установка використовувала високоточну систему тахеометра та автоматизоване програмне забезпечення для перевірки «Digital Dock»; тахеометр мав кутову точність 0,5 секунди та точність визначення діапазону 0,5 мм + 1 мм/ppm, з обчислювальною системою, здатною синхронізувати кілька пристроїв для одночасного вимірювання та відстеження.
Після того, як SPMT було завантажено компонентом, були встановлені початкові наземні опорні точки, і на основі цих опорних точок були розраховані координати цільових точок вимірювання на компоненті. Потім SPMT відійшов від контрольної позиції, повернувся вздовж заздалегідь визначеного шляху та змінив своє положення у початковій контрольній точці. При зміні позиції вимірювали координати точок вимірювання як з лівого, так і з правого боку компонента; потім їх порівнювали з початковими координатами, щоб визначити точність позиціонування SPMT.
Опис експериментальної процедури
Крок 1: Використовуйте тахеометр і відповідні світильники, щоб встановити початкову точку відліку на землі. Обчисліть координати цілі (компонента) на основі цієї опорної точки та виконайте швидке, високоточне рознесення (точність не перевищує 1 мм) під час нанесення вимірювальних маркерів.
Крок 2: після виходу з початкової контрольної точки в нормальному режимі водіння SPMT моделює сценарій встановлення та повертається до контрольної точки; при наближенні приблизно на 20 метрів починається підготовка до відстеження траєкторії.
Крок 3: коли транспортний засіб рухається в межах 20–10 метрів від початкової контрольної точки, призма відстеження на 360 градусів використовується для моніторингу шляху руху. Під час руху компонента чотири автоматизовані тахеометри відстежують призму в режимі реального часу, щоб забезпечити зворотний зв’язок з даними, дозволяючи в реальному часі коригувати траєкторію на основі цих даних.
Крок 4: Після корекції траєкторії транспортний засіб переходить у режим «мікропереміщення». Після входу в зону в межах 30 мм від цільової області здійснюється швидке коригування за допомогою візуальних контрольних точок; ці точки пропонують інтуїтивно зрозумілий і зручний інтерфейс, що дозволяє операторам SPMT робити швидкі прямі налаштування.
Крок 5: високоточна перевірка проводиться за допомогою тахеометра для забезпечення зворотного зв’язку; SPMT коригує своє положення на основі цього зворотного зв’язку, щоб підтвердити остаточний точний стан розміщення. Після розміщення позиційні дані з контрольних точок записуються для аналізу результатів експерименту.
Виходячи з експериментального аналізу, наведеного вище, SPMT може коригувати свій прямолінійний хід у межах 10 метрів під час нормальної роботи (режим без інчування), тоді як точність точного позиціонування SPMT (режим інчінгу) може досягати 2 мм.
Функціональний аналіз систем підтримки, керування та приводу SPMT демонструє його здатність виконувати операції встановлення та позиціонування великомасштабних важких модульних компонентів. Щоб визначити точність позиціонування, було проведено експерименти з використанням вимірювальної системи тахеометра та реальних проектних операцій, підтвердивши, що точність позиціонування знаходиться в межах 2 мм. Ці висновки дають важливе керівництво для встановлення та розміщення великих модульних компонентів.
Рішення SPMT від Oriental Vehicles
Наведений вище аналіз демонструє, що SPMT можуть забезпечувати рух у різних напрямках, підйом, вирівнювання та точне позиціонування, необхідні для встановлення великих і важких модульних компонентів. Базуючись на цих можливостях, Oriental Vehicles надає цілий ряд SPMT і модульних транспортних рішень для вимогливих проектів транспортування та монтажу важких вантажів.
The5-осьовий самохідний модульний транспортерце компактне рішення SPMT, призначене для транспортування великогабаритного та важкого промислового обладнання. Його самохідна робота, гідравлічна підвіска та точне рульове керування забезпечують гнучке пересування та позиціонування у складних робочих умовах. Модульну конфігурацію також можна адаптувати до різних розмірів вантажу та вимог проекту.
Для великих застосувань із важким навантаженнямТрейлер SPMTзабезпечує модульну транспортну платформу високої місткості з гідравлічною підвіскою та системами рульового керування. Його модульна структура дозволяє комбінувати різні конфігурації осей відповідно до ваги та розмірів вантажу, що робить його придатним для великого промислового обладнання та інфраструктурних проектів.

TheСамохідний модульний транспортер для транспортування мостових балокрозроблений спеціально для транспортування та розміщення важких мостових балок та інших негабаритних компонентів інфраструктури. Його самохідна гідравлічна система та модульна конфігурація забезпечують маневреність, необхідну для складних будівельних майданчиків і важких операцій з підйому та позиціонування.

Для проектів, що вимагають більшої транспортної потужності,300–400T самохідний модульний транспортерпропонує потужне рішення для надважких вантажів. Завдяки настроюваним лініям осі та самохідній роботі його можна адаптувати до різних вимог до навантаження та умов проекту.
Ці рішення SPMT демонструють, як модульна транспортна технологія може вийти за межі звичайного транспортування важких вантажів для підтримки розміщення та встановлення великих модульних компонентів. Залежно від ваги вантажу, розмірів, центру ваги, умов на місці та необхідної точності позиціонування можна вибрати або налаштувати відповідну конфігурацію SPMT.

Про східний транспорт
Oriental Vehicles International Co., Limited є професійним виробником напівпричепів, транспортних засобів та спеціального транспортного обладнання. Заснована в 2002 році, компанія має більш ніж 20-річний досвід у дослідженні, розробці та виробництві транспортних засобів. Його виробничі потужності охоплюють приблизно 300 000 квадратних метрів, включаючи 80 000 квадратних метрів виробничої площі зі спеціалізованими лініями виробництва транспортних засобів і спеціальним обладнанням для перевірки.
Oriental Vehicles пропонує індивідуальні рішення для напівпричепів і важких транспортних засобів відповідно до вимог замовника. Для великогабаритних і важких нестандартних вантажів компанія пропонує комплексні послуги, що охоплюють проектування та виробництво, з індивідуальною вантажопідйомністю від 30 до 1200 тонн. Її продукція експортується в понад 20 країн і використовується в будівництві, логістиці, гірничодобувній промисловості, енергетиці та інших спеціалізованих галузях.
Для проектів, пов’язаних із великогабаритними модульними компонентами, важким промисловим обладнанням, мостовими конструкціями чи іншими надважкими вантажами, Oriental Vehicles може розробити відповідне SPMT або модульне транспортне рішення відповідно до конкретних вимог проекту.
Зв’яжіться з компанією Oriental Vehicles, щоб обговорити ваше транспортування великого вантажу, модульне встановлення або проект SPMT.
Пов'язане виробництво:Самохідний модульний транспортер для транспортування мостових балок
300–400T самохідний модульний транспортер
5-осьовий самохідний модульний транспортер
Пов'язані статті:Чим відрізняється самохідний транспорт?
Коли самохідний транспорт кращий для важкої техніки?
Детальніше:Яка важка техніка перевозиться модульними трейлерами?
Чим самохідний транспорт відрізняється від звичайного модульного транспорту?


